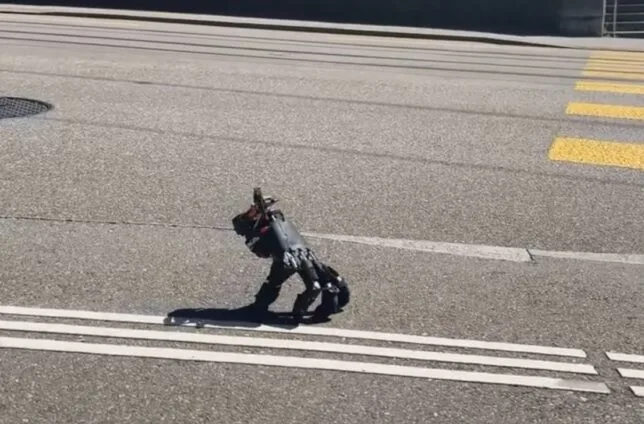
تا امروز، یک دست که بتواند بهتنهایی حرکت کند، ایدهای متعلق به فیلمهای ترسناک و علمی-تخیلی بود. حالا مهندسان آزمایشگاه Soft Robotics در مؤسسه فناوری فدرال زوریخ (ETH Zurich)، به سرپرستی یک دانشمند ایرانی، «امیرحسین کاظمیپور»، یک دست رباتیک را طوری آموزش دادهاند که بتواند روی سطوح مختلف حرکت کند، تعادل خود را حفظ کند و با محیط اطرافش تعامل داشته باشد.
این دست رباتیک در فضاهای دشوار و محدود کاربرد دارد؛ جایی که حرکتدادن بازویی که معمولاً دست رباتیک را حمل میکند دشوار است. پژوهشگران میگویند این دست رباتیک با توانایی حرکت مستقل خود، میتواند بدون نیاز به بازوی حامل، وارد فضاهای کاری محدود شود و در آنها فعالیت کند.
در ویدیوی زیر میتوانید نحوه حرکت و کار این دست رباتیک را تماشا کنید:
این دست رباتیک چگونه راه رفتن را یاد گرفت؟
حرکت مستقل دستهای رباتیک پیش از این با یک مشکل طراحی مهم روبهرو بود. در پروژههای قبلی، برای اینکه دستها راحتتر بتوانند حرکت کنند، از انگشتهایی متقارن استفاده میشد. این روش حرکت کردن را آسانتر میکرد، اما باعث میشد این دستها از ساختار دستهای رباتیک انساننما فاصله بگیرند.
دستها ما که انگشتهای نابرابر دارند و انگشت شست در مقابل بقیه انگشتها قرار دارد. این ویژگی ظاهری به ما این توانایی را میدهد که کارهایی بسیار ظریف و پیچیده انجام دهیم که دستهای رباتیک متقارن نمیتوانند.
اما این عدم تقارن باعث میشود حرکت کردن دست بدون بازوی حامل آن دشوار شود، زیرا هر نوک انگشت دامنه دسترسی متفاوتی دارد. رباتهایی که به این شکل طراحی شوند، بهسادگی تعادل خود را از دست میدهند.
تیمی به سرپرستی امیرحسین کاظمیپور، پژوهشگر ایرانی، برای حل این مشکل یک دست رباتیک انساننما با انگشتهای نابرابر را آموزش داد. این دست میتواند بهطور مستقل تعادل خود را حفظ کند، حرکت کند و با محیط تعامل هدفمند داشته باشد.
پژوهشگران یک باتری، حسگرهای حرکتی و یک کامپیوتر کوچک را پشت دست نصب کردند و با استفاده از یادگیری تقویتی در یک شبیهساز کامپیوتری، حرکت و حفظ تعادل را به آن آموزش دادند.
این دست سپس روی ۱۴ سطح مختلف داخلی و خارجی، از جمله فرش، شن، چمن و شبکه فلزی آزمایش شد. در ۲۵ آزمایش که دست از ابتدا روی پهلو قرار داشت، توانست ۲۱ بار خودش را دوباره به وضعیت ایستاده برگرداند و تعادلش را بازیابی کند.
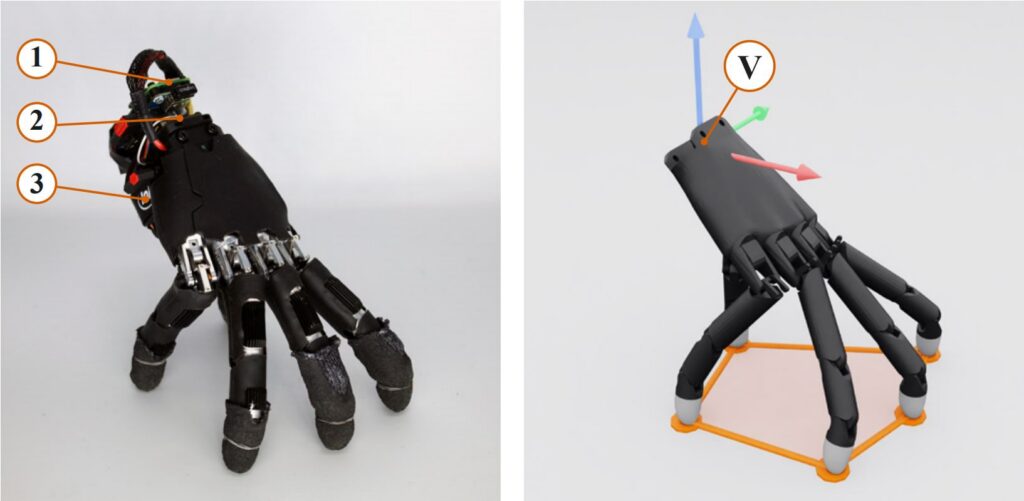
سمت راست: نمایی شبیهسازیشده در نرمافزار انویدیا که نحوه پردازش حرکت ربات را نشان میدهد.
این ربات در انجام وظایف دیگر نیز آزمایش شد. در یکی از آزمایشها، درحالیکه وزن خود را روی چهار انگشت حفظ کرده بود، انگشت پنجم را بالا آورد تا چهار کلید جهتنما را فشار دهد. در آزمایشی دیگر نیز به سمت یک قطعه کوچک حرکت کرد و آن را روی میز هل داد.
پژوهشگران معتقدند متحرکشدن دستهای رباتیک، باعث میشود در آینده رباتها با انعطاف بیشتری در فضاها و رابطهایی که برای انسانها ساخته شدهاند، فعالیت کنند.